




從2026世界機器人大會看人形機器人電池:高倍率之外,能源系統如何與整機協同設計
2026世界機器人大會正在北京舉行。
從今年大會現場可以明顯看到,人形機器人的競爭重點正在變化。過去,機器人能夠穩定行走、完成基礎動作就足以吸引關注;現在,奔跑、跳躍、快速起身、多關節協同,以及更長時間的自主作業,正在成為衡量整機性能的重要指標。
隨著運動能力和作業強度不斷提升,機器人對電池的要求也隨之提高。格瑞普電池已經應用于現場部分機器人平臺。相比過去更關注容量和續航,高動態機器人還需要應對瞬時大功率輸出、高頻負載變化、持續運行溫升以及整機輕量化等問題。
這也意味著,電池正在從單純的儲能部件,逐漸成為影響機器人運動性能、續航和整機效率的重要系統。
因此,今天再討論人形機器人電池,已經不能只問“容量多大”或者“倍率多高”,更重要的是:在真實工作過程中,電池能否持續、穩定地滿足整機的功率和續航需求。

一、高倍率只是結果,首先要弄清機器人怎樣用電
機器人并不是一個恒定負載。
靜止站立時,計算平臺、傳感器、控制器和部分執行機構持續耗電;正常行走時,腿部關節呈現周期性負載;突然起步、快速奔跑、下蹲起身、跳躍或者多個關節同時高扭矩輸出時,整機電流又會在短時間內明顯升高。
因此,人形機器人的實際用電狀態通常由基礎功耗、周期性負載和大量短時功率峰值共同組成。
這也是為什么,僅僅提出“需要20C還是30C電池”,越來越難準確描述實際需求。
對于機器人研發團隊來說,更有價值的是先采集真實運行數據,弄清楚:
機器人正常行走需要多少功率,快速起步時最大電流是多少,高功率狀態需要維持多久,連續完成多個動作后是否仍有足夠功率余量,以及隨著剩余電量下降,同一個動作的動力表現是否發生明顯變化。
換句話說,電池設計應該從機器人的真實任務出發:
先分析任務工況,再確定功率需求,最后選擇合適的電芯和電池包方案。
這也是人形機器人電池正在從“參數選型”走向“整機協同設計”的重要變化。
二、不同機器人,對電芯的要求可能完全不同
一臺強調奔跑、跳躍和爆發動作的機器人,與一臺需要長時間巡檢、服務或者連續作業的機器人,能源需求可能截然不同。
格瑞普針對不同形態、不同任務特點的雙足和四足機器人,也開發了不同技術側重的電芯。
電芯路線 | 主要性能特點 | 更適合解決的問題 |
30Ah高倍率高壓快充電芯 | 3.85V,支持5C快充、9C放電;45℃條件下5C充電、9C放電,800次循環后容量保持率80% | 高功率、高頻使用、快速補能 |
10Ah超高比能電芯 | 能量密度最高380Wh/kg,具備3C放電能力 | 輕量化、長續航 |
5Ah超高倍率雙極耳電芯 | 25℃下30C放電效率大于90% | 高動態、爆發動作、大電流輸出 |
這三種路線放在一起,可以非常直觀地說明一個問題:
機器人電池沒有統一的“最優參數”。
對于高動態機器人,電池可能更需要高功率輸出能力;對于長續航機器人,電池重量和能量密度可能更加重要;而對于高頻作業平臺,還需要同時考慮快充、循環壽命和設備周轉效率。
這也是格瑞普針對機器人應用開發不同電芯,而不是用一款“機器人電芯”覆蓋所有場景的原因。
三、放電倍率不能只看數字,還要看大電流下的實際表現
對于高動態機器人來說,“最高可以做到多少C”只是第一層指標。
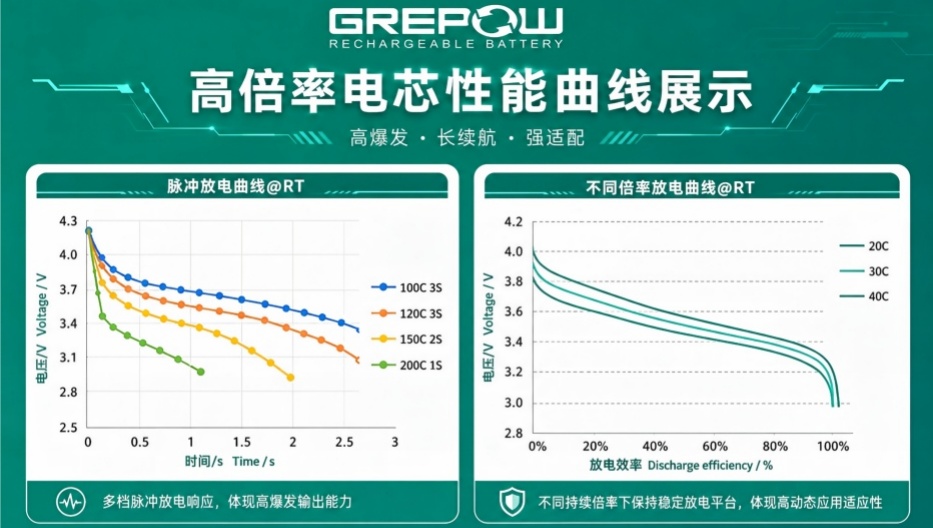
更重要的是在實際大電流放電過程中,電池的電壓是否穩定、有效放電量是否足夠,以及隨著剩余電量下降,供電能力是否出現明顯變化。
格瑞普5Ah超高倍率雙極耳電芯的測試數據顯示,在25℃、30C放電條件下,放電效率仍可達到90%以上。

這類數據比單純標注“30C”更有意義。
因為機器人在突然起步、跳躍、快速起身或者多關節同時輸出時,需要的不是一個理論倍率數字,而是在真實大電流條件下仍然能夠釋放出來的有效能量和穩定功率。
如果電池雖然能夠承受大電流,但高倍率下可利用容量快速下降,或者電壓下探明顯,那么機器人實際得到的動力仍然會受到限制。
因此,對于高動態機器人來說,應該同時關注:
倍率、放電效率和電壓平臺。
這三者共同決定機器人在高負載動作中真正能夠獲得多少有效功率。
四、為什么大電流下的電壓表現會直接影響機器人動作
人形機器人快速奔跑、下蹲起身或者跳躍時,往往需要多個關節同時工作。
這時,電池電流會迅速上升。
而隨著電流增加,電芯自身內阻以及電池包中的極耳、焊接點、匯流排、連接器和線束都會產生一定壓降。
這意味著,即使電池的標稱電壓沒有改變,機器人在高負載狀態下真正獲得的工作電壓仍可能下降。
對于大功率驅動系統而言,工作電壓下降意味著可調用的實際功率也可能受到影響。
因此,人形機器人不能只看滿電狀態下的最大輸出,還要關注:
隨著剩余電量降低,電池是否仍能支撐相同的動作。
一臺機器人在滿電時可以快速起身,不代表剩余30%電量時仍然擁有完全相同的動力表現。
未來高動態機器人電池的評價,也會越來越從“最大倍率”轉向:
整個有效工作電量區間內,能夠穩定提供多少功率。
五、高功率真正難的不是“做一次”,而是“連續做”
人形機器人完成一次跳躍,與連續完成20次跳躍,對電池系統來說完全是兩種工況。
隨著高功率動作不斷重復,電芯、極耳、匯流排、連接器以及線束都會逐漸積累熱量。
溫度上升以后,又會進一步影響電池內阻、輸出能力和電池管理系統允許的功率范圍。
因此,高動態機器人至少要區分兩個能力:
瞬時峰值功率,決定機器人能不能完成某一個高難度動作;
持續功率能力,決定機器人能不能反復、穩定地完成這些動作。
真正進入工業、倉儲或者商業應用以后,后一個指標往往更加重要。
用戶關心的不只是機器人“能不能搬起來”,而是連續工作幾個小時以后,還能不能以接近的速度和負載能力繼續完成任務。
這也是為什么高倍率最終一定會從單純的電芯問題,發展成完整的電池系統問題。
六、機器人高功率電池,熱管理不能只盯著電芯
從一顆電芯到機器人真正使用的完整電池包,中間還包括極耳、焊接結構、匯流排、保險裝置、連接器和線束。
這些環節中的任何額外阻抗,在大電流下都會產生額外損耗和熱量。
因此:
一顆具備高倍率能力的電芯,并不代表組裝成電池包以后,整套系統天然具備相同的高功率能力。
30Ah高倍率高壓快充電芯的測試數據很好地說明了另一個問題:機器人不僅需要高功率,還需要考慮長期高強度使用。
該電芯支持5C快充、9C放電,并在45℃、5C充電和9C放電的循環條件下,800次循環后仍保持80%的容量。

對于機器人應用來說,這類指標背后的意義在于:
高功率和快速補能不能只看第一次性能,還要考慮長期高頻使用以后能否保持穩定。
這對需要反復訓練、頻繁展示或者高周轉作業的機器人尤其重要。
七、380Wh/kg的意義,不只是讓機器人跑得更久
機器人能源系統還有另一個無法回避的問題——重量。
增加電池容量雖然能夠增加續航,但機器人也必須在整個工作過程中攜帶這些額外重量。
對于雙足機器人而言,重量增加還會進一步影響關節負載、運動慣量、重心控制和整機能耗。
因此,高能量密度對于機器人的意義,并不只是“在同樣體積里裝更多電”。
更重要的是:
在獲得相同電量的情況下,能不能讓電池更輕。
格瑞普10Ah超高比能電芯的能量密度最高可達380Wh/kg,并具備3C放電能力,其技術側重點就與高倍率電芯明顯不同。

對于續航和重量更加敏感的機器人,這類電芯可以通過提高單位重量儲能能力,幫助減少電池自身重量,或者在相近重量下提供更多電量。
這類路線更適合長時間巡檢、服務、陪伴以及其他續航優先型機器人。
因此,人形機器人真正需要解決的并不是:
“高倍率和高能量密度到底哪個更好?”
而是:
這臺機器人需要多少功率、多少續航,以及允許為電池分配多少重量。
八、電池越大,不一定意味著實際續航越好
在人形機器人上,增加電池容量存在一個容易被忽視的循環。
電池增加,整機重量上升;重量增加后,機器人移動自身又需要消耗更多能量。
所以提高續航不能永遠依靠增加電池。
另外一條越來越重要的技術路徑,是降低機器人完成相同任務所消耗的電量。
機器人的步態、關節運動軌跡、加速度、扭矩分配和運動控制策略,都會影響最終能耗。
如果一臺機器人過去完成100次搬運需要500Wh,通過機械和控制優化以后只需要400Wh,即使電池容量完全不增加,其實際有效工作時間仍然可以提高。
這意味著,未來機器人能源效率可能不只看電池多少Wh,還需要進一步關注:
走一公里消耗多少電,完成一次搬運消耗多少電,以及每一度電究竟能夠完成多少有效任務。
對于真正進入商業應用的機器人而言,這些指標可能比單純比較電池容量更有意義。
九、電池和運動控制,需要開始“互相了解”
高動態機器人還有一個值得關注的發展方向:
讓電池與運動控制系統逐漸實現協同。
運動控制系統知道機器人下一秒準備執行什么動作,而電池管理系統則更加清楚電池當前還能提供多大能力。
例如,機器人準備執行一次高功率跳躍,但此時電池剩余電量已經較低,溫度也有所升高,那么當前能夠安全提供的峰值功率就可能低于滿電狀態。
未來更加成熟的機器人控制邏輯,可能不只是讀取“剩余多少電”。
還可以進一步讀取當前允許持續輸出多少功率、短時間允許輸出多少峰值功率,以及還有多少功率余量。
機器人再據此調整運動策略:
繼續高速運行,還是適當降低速度;繼續執行高功率動作,還是降低動作幅度;繼續作業,還是提前返回換電。
當電池狀態真正進入運動決策以后,能源系統就不再只是“提供電”,而開始參與機器人整機性能管理。
十、高動態機器人對電池提出更高要求
隨著運動速度、關節輸出和作業強度提升,機器人電池不僅要滿足續航,還要兼顧瞬時大功率輸出、溫升、重量和補能效率。格瑞普電池也因此針對不同機器人開發高倍率、高能量密度和快充等不同電芯路線。
一方面,高速移動、快速起身以及多關節協同動作,需要電池提供足夠的功率;
另一方面,機器人長時間使用以后又需要快速恢復工作,因此必須考慮換電和補能效率。
這也是格瑞普針對不同機器人形態開發不同技術路線電芯的根本原因。
強調高動態和爆發性能的機器人,可以重點匹配超高倍率電芯;
強調輕量化和長續航的機器人,可以優先考慮高能量密度電芯;
需要兼顧高功率、快速補能和高頻使用的機器人,則可以采用高倍率快充路線。
真正的機器人電池定制,也因此不只是改變接口、線束或者外殼尺寸。
而是需要從機器人整機性能目標開始確定電芯。
十一、從標準電池選型,走向系統級定制
過去一些機器人項目往往在機械結構基本確定后才尋找電池,這時給出的需求可能只有:
“需要48V、20Ah、20C。”
但對于高性能機器人來說,這些信息遠遠不夠。
更合理的開發過程應該先明確:
機器人主要完成什么任務,平均功率和峰值功率分別是多少,峰值持續多久,一天需要重復多少次高功率動作,主要運行在哪個剩余電量區間,對續航、重量和補能速度分別有什么要求。
同時還需要考慮電池安裝空間、電池周圍熱源、快拆換電、電池管理通信以及長期運行后的性能保持。
在這些條件明確之后,再進入:
任務工況分析 → 功率需求分析 → 電芯技術選擇 → 電芯尺寸設計 → 電池包結構設計 → 電池管理 → 熱管理 → 機械結構匹配 → 整機測試驗證。
這也是格瑞普針對不同機器人開發高倍率、高能量密度、高倍率快充等多種電芯路線,以及提供軟包電芯尺寸和電池系統定制的真正價值。
十二、下一階段,人形機器人比拼的可能是“單位電量能完成多少工作”
從2026世界機器人大會可以看到,人形機器人的運動性能還在繼續提高。
但當機器人真正走向工廠、倉庫、酒店、商場等實際應用場景以后,能源系統的評價標準也會隨之變化。
未來行業關注的不只是電池有多少Wh/kg,最高能夠做到多少C。
更會關注:
低電量狀態下還能保持多少動力;
連續高負載運行以后性能會不會明顯下降;
每完成一次任務需要消耗多少電;
每次充電后機器人究竟能夠完成多少有效工作。
從這個角度看,格瑞普的30Ah高倍率高壓快充電芯、10Ah超高比能電芯和5Ah超高倍率雙極耳電芯雖然技術方向不同,但它們實際上都在回答同一個問題:
如何讓電池更準確地匹配機器人的實際任務。
對于下一代人形機器人來說,真正的競爭可能不是誰裝了最大的電池,也不是誰擁有最高的放電倍率。
更重要的是:
誰能夠用更輕的能源系統、更穩定的功率輸出、更高的能源利用效率以及更少的充電停機時間,讓機器人完成更多真正有價值的工作。
當機器人行業進入這一階段,電池就不再只是安裝在機身內部的儲能部件。
它將越來越深地參與機器人運動性能、續航、熱管理、機械結構以及整機效率的共同設計。
十三、三類機器人電芯該如何選?
高動態、爆發型機器人
更關注大電流輸出、放電效率和高負載下的電壓穩定性。可重點考慮格瑞普5Ah超高倍率雙極耳電芯,25℃、30C放電效率大于90%。
長續航、輕量化機器人
更關注單位重量能夠攜帶多少電量。可重點考慮格瑞普10Ah超高比能電芯,能量密度最高380Wh/kg,并具備3C放電能力。
高頻作業、快速補能機器人
既需要功率,也需要考慮快充和循環壽命。可重點考慮格瑞普30Ah高倍率高壓快充電芯,支持5C快充、9C放電,在45℃高倍率循環條件下800次循環后容量保持率80%。
選型核心不是追求單項參數最高,而是根據機器人運動強度、續航目標、重量限制、補能方式和使用頻率,在功率、能量密度和壽命之間找到合適的平衡。
相關文章:
FAQ
為什么未來機器人電池需要與運動控制系統協同?
機器人運動控制系統決定機器人下一步準備執行什么動作,而電池管理系統掌握當前剩余電量、溫度以及可輸出功率等狀態。 當機器人剩余電量較低或者電池溫度升高時,能夠安全提供的功率可能已經與滿電狀態不同。如果運動控制系統能夠獲取這些信息,就可以根據當前能源狀態調整運動速度、動作幅度或者任務安排。 因此,未來的人形機器人能源系統可能不再只是簡單向機器人“供電”,而是讓電池狀態參與整機運動和任務決策,從而在動力性能、續航、安全性和工作效率之間實現更合理的平衡。
人形機器人定制電池時需要提供哪些參數?
機器人電池定制不應只提供電壓、容量和尺寸。為了讓電池真正匹配整機,通常還需要結合機器人的實際任務工況進行分析。 建議重點明確機器人平均功率、峰值功率、峰值持續時間、高功率動作重復頻率、目標續航、允許的電池重量和安裝空間、工作溫度、充放電方式、循環壽命、快拆或換電需求,以及電池管理系統與整機之間的通信要求。 對于高動態機器人,還應盡可能提供實際運行過程中的電流、電壓和溫度數據,以便進一步確定合適的電芯和電池包方案。
為什么機器人電池不能只看最大放電倍率?
最大放電倍率只能反映電芯的一部分能力,并不能完全代表機器人實際使用中的性能。 機器人在大電流運行時,還需要關注負載狀態下的電壓變化、不同剩余電量下的輸出能力、連續高倍率放電產生的溫升,以及實際可釋放的有效容量。 例如,格瑞普5Ah超高倍率雙極耳電芯在25℃、30C放電條件下,放電效率仍可達到90%以上。對于機器人研發人員而言,這類實際放電曲線和測試數據,比單一的倍率數字更有參考價值。
人形機器人應該選擇高倍率電池還是高能量密度電池?
沒有統一答案,需要根據機器人的任務工況確定。 強調奔跑、跳躍、快速起身等高動態動作的機器人,通常更需要高倍率和穩定的大功率輸出;強調巡檢、服務、陪伴或長時間連續作業的機器人,則會更加重視能量密度和整機輕量化。 格瑞普針對不同機器人需求開發了不同技術路線,例如面向高動態應用的超高倍率電芯,以及最高可達380Wh/kg的高能量密度電芯。實際項目中通常需要在功率、續航、重量、壽命和補能速度之間尋找合適的平衡點。
人形機器人為什么需要高倍率電池?
人形機器人在快速起步、奔跑、跳躍、下蹲起身以及多關節同時高扭矩輸出時,會在短時間內產生較大的功率需求。高倍率電池能夠提供更大的放電電流,幫助機器人獲得所需的瞬時功率。 但高倍率并不是唯一指標。實際選型還需要關注大電流下的電壓穩定性、放電效率、溫升以及連續高負載后的功率保持能力。對于高動態機器人來說,真正重要的是電池能否在整個工作過程中持續、穩定地滿足動作需求。
相關文章
-
天工機器人15項奪冠背后:高動態人形機器人電池系統如何應對多工況?
2026-08-31 -

從2026世界人形機器人運動會看:高動態機器人正在重新定義電池需求
2026-08-25 -

電池設計如何影響高性能玩具車性能?
2026-08-11
相關產品


評論(0)
發表評論( 您的電子郵件地址不會被公開。必填字段已標記為 * )


